はじめに
NVIDIAが2026年6月1日(台湾時間)、学術研究向けのオープン型ヒューマノイドロボットのリファレンスデザイン「NVIDIA Isaac GR00T Reference Humanoid Robot」を発表しました。本稿では、GTC Taipei 2026での発表内容をもとに、その仕様・ソフトウェア基盤・研究機関への展開について解説します。
参考記事
- タイトル: NVIDIA、学術研究向けに「NVIDIA Isaac GR00T Reference Humanoid Robot」を発表
- 著者: NVIDIA Japan
- 発行元: NVIDIA 日本語公式ブログ
- 発行日: 2026年6月9日
- URL: https://blogs.nvidia.co.jp/blog/nvidia-open-humanoid-robot-reference-design/
関連記事

要点
- NVIDIA Isaac GR00T Reference Humanoid Robotは、Unitree H2 Plusのボディに5本指触覚ハンド・Jetson Thor・Isaac GR00Tソフトウェアを統合したオープンなヒューマノイドロボットのリファレンスデザインである
- 全身75自由度、腕の可搬重量最大15kgを備え、NVIDIA Jetson AGX Thor T5000は2,070 FP4テラフロップスのAI性能を発揮する
- データ収集・シミュレーション・トレーニング・評価・展開まで一貫したフルスタックのソフトウェア環境(Isaac GR00Tプラットフォーム)が付属する
- スタンフォード ロボティクスセンター、ETHチューリッヒ、Ai2、UCサンディエゴなど主要研究機関が採用予定である
- 2026年後半にUnitreeより発売予定で、Unitree G1向けのリファレンスワークフローもGitHub・Hugging Faceで近日公開予定である
詳細解説
発表の背景——断片化する研究プロセスをどう解決するか
ヒューマノイドロボット研究は近年急速に注目を集めていますが、現場では課題が残っていました。ハードウェアの統合、データ収集、シミュレーション、トレーニング、評価、展開といった各工程がバラバラで、研究チームごとに一から環境を整える必要があったのです。2026年3月のGTC 2026では、NVIDIAが複数のロボット大手との連携を発表し、フィジカルAIの産業展開が本格化しつつありましたが、学術研究向けのオープン基盤は整備されていませんでした。今回のリファレンスデザインは、こうした断片化の問題を「ハードウェア+ソフトウェアの統合プラットフォーム」として一括提供することで解消しようとするものです。
ハードウェア仕様——「身体」の詳細
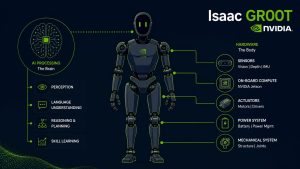
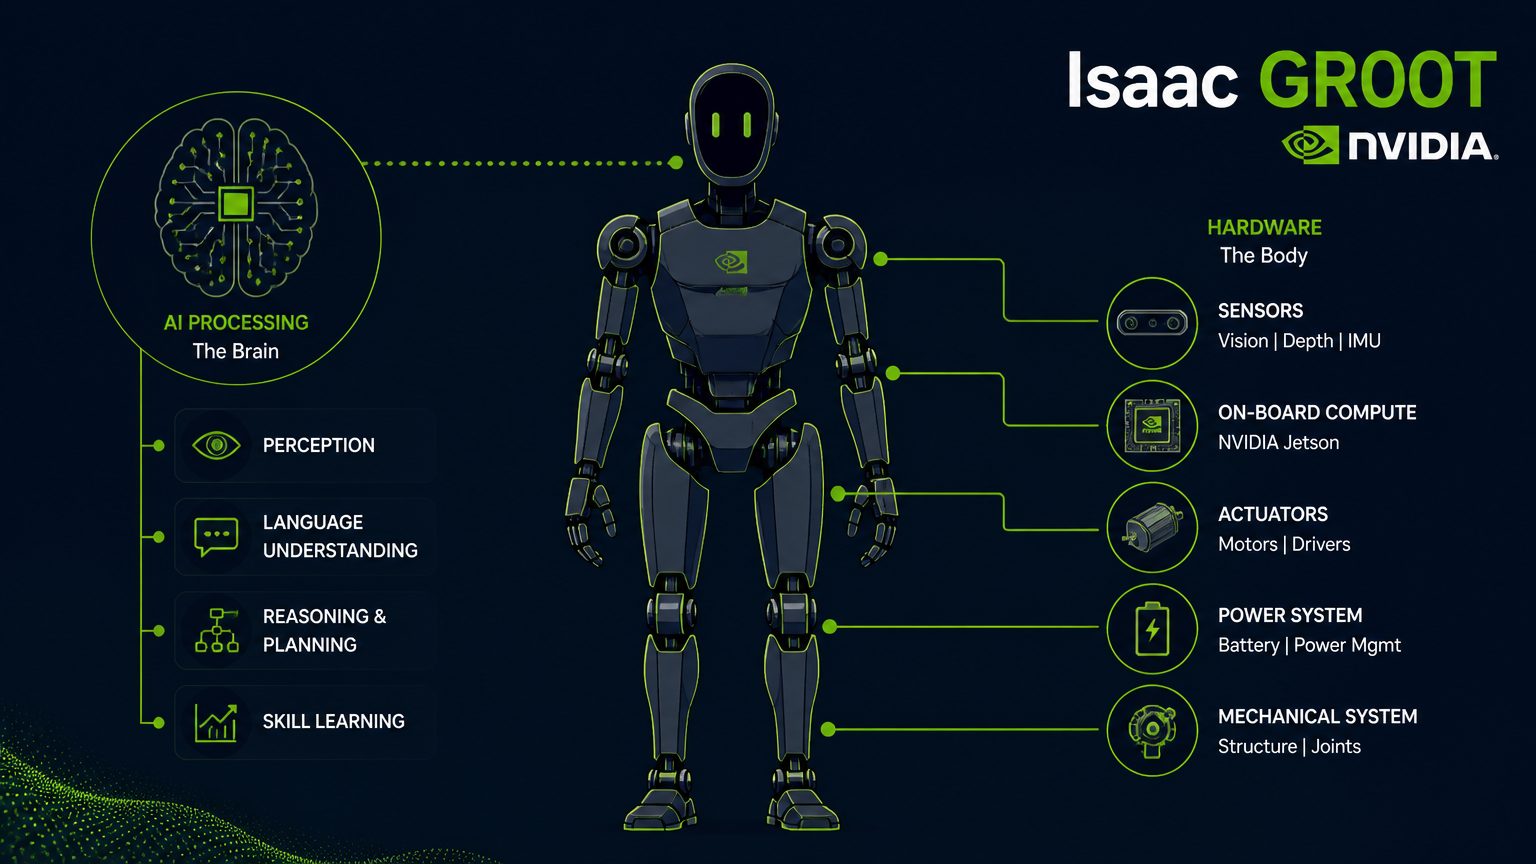
リファレンスデザインの「身体」は、Unitree H2 Plusヒューマノイドシャーシを中心に構成されます。身長約183cm・体重約68kgで、全身に31自由度を持ちます。NVIDIAによれば、これにデュアルSharpa Wave触覚機能付き5本指ハンドを加えることで自由度は75に達し、器用な操作が可能になるとのことです。
センシング面では、広視野角(水平140度・垂直102度)のヘッドマウント型ステレオカメラ、手首カメラ、慣性計測ユニット(IMU)を搭載します。駆動力は腕のトルク最大120Nm・脚のトルク最大360Nmで、腕の定格可搬重量は7kg、最大15kgに達します。バッテリーは15Ah・972kWh容量で約3時間の稼働が可能で、リモート緊急停止機能も備えています。
オンボードAI——Jetson AGX Thor T5000の役割
「脳」にあたるのが、NVIDIA Jetson AGX Thor T5000です。NVIDIAの発表では、2,070 FP4テラフロップスのAI性能を誇るBlackwell GPU、14コアARM CPU、128GBの統合メモリを搭載し、40〜130Wの設定可能な電力範囲でリアルタイムの推論と制御を実行するとされています。接続性はイーサネット・Wi-Fi 6・Bluetooth 5.2・USBに加え、音声対話用のマイク・スピーカーアレイも内蔵します。
Jetson Thorはエッジでのロボット推論を担う中核コンポーネントであり、クラウドへの依存を最小化しながら現場でのリアルタイム処理を実現する点が特徴です。Jetsonシリーズがエッジ生成AIの標準コンポーネントとして位置づけられつつある流れの中で、ヒューマノイドロボットへの搭載は自然な進化と考えられます。
ソフトウェア基盤——Isaac GR00Tフルスタックプラットフォーム
ハードウェアと並んで重要なのが、Isaac GR00T開発プラットフォームです。以下の主要コンポーネントで構成されます。
- Isaac Teleop:高品質なデモンストレーションデータの収集ツール
- Isaac GR00Tオープン基盤モデル:ヒューマノイドの推論・学習・マルチタスク動作を支援
- Isaac Sim / Isaac Lab:実環境への展開前にシミュレーション・トレーニング・評価を実施
- Isaac ROS ミドルウェア:学習済みポリシーをロボットへ展開
- Jetson Thor:ロボット上でのリアルタイム推論と制御を実行
NVIDIAによれば、このモジュール式設計により、プラットフォーム全体を活用することも、必要な機能だけを既存パイプラインに組み込むことも選択できるとのことです。ロボットやタスクごとにインフラを再構築する必要がなくなる点は、研究者にとって実用的な利点だと思います。
研究機関への展開——エコシステム形成の戦略
発表時点で採用を表明している主な研究機関は、スタンフォード ロボティクスセンター、ETHチューリッヒ ロボット システム研究所、Ai2(アレン人工知能研究所)、UCサンディエゴ先進ロボット工学制御研究所などです。各機関のコメントを見ると、「オープンなプラットフォームでコードを共有できること」「データ収集からポリシー学習・物理的評価までを統合した環境」を評価する声が共通しています。
またSkild AIの共同創業者兼CEOのDeepak Pathak氏は、「高性能でありながら広く利用可能なプラットフォームがあれば、より多くの研究者が最先端の研究に参加でき、アイデアから実験へ迅速に移行できる」と述べています。オープンな共有基盤を通じて、研究エコシステム全体の底上げを図る意図が読み取れます。
提供時期と今後の展開
NVIDIA Isaac GR00T Reference Humanoid Robotは2026年後半にUnitreeより発売予定です。また、Unitree G1向けのIsaac GR00Tリファレンスワークフローについても、まもなくGitHubおよびHugging Faceで公開されるとNVIDIAは述べています。G1はH2 Plusより低価格な機種であるため、より幅広い研究者・開発者がこのエコシステムに参入できる可能性があります。
まとめ
今回の発表は、ヒューマノイドロボット研究に必要なハードウェアとソフトウェアをオープンな形で統合し、研究者が「どのロボットを使うか」ではなく「何を研究するか」に集中できる環境を目指したものと言えます。JetsonシリーズやフィジカルAIの動向について詳しく知りたい方は、NVIDIAのエッジAI戦略をまとめた過去記事もあわせてご覧いただければと思います。