はじめに
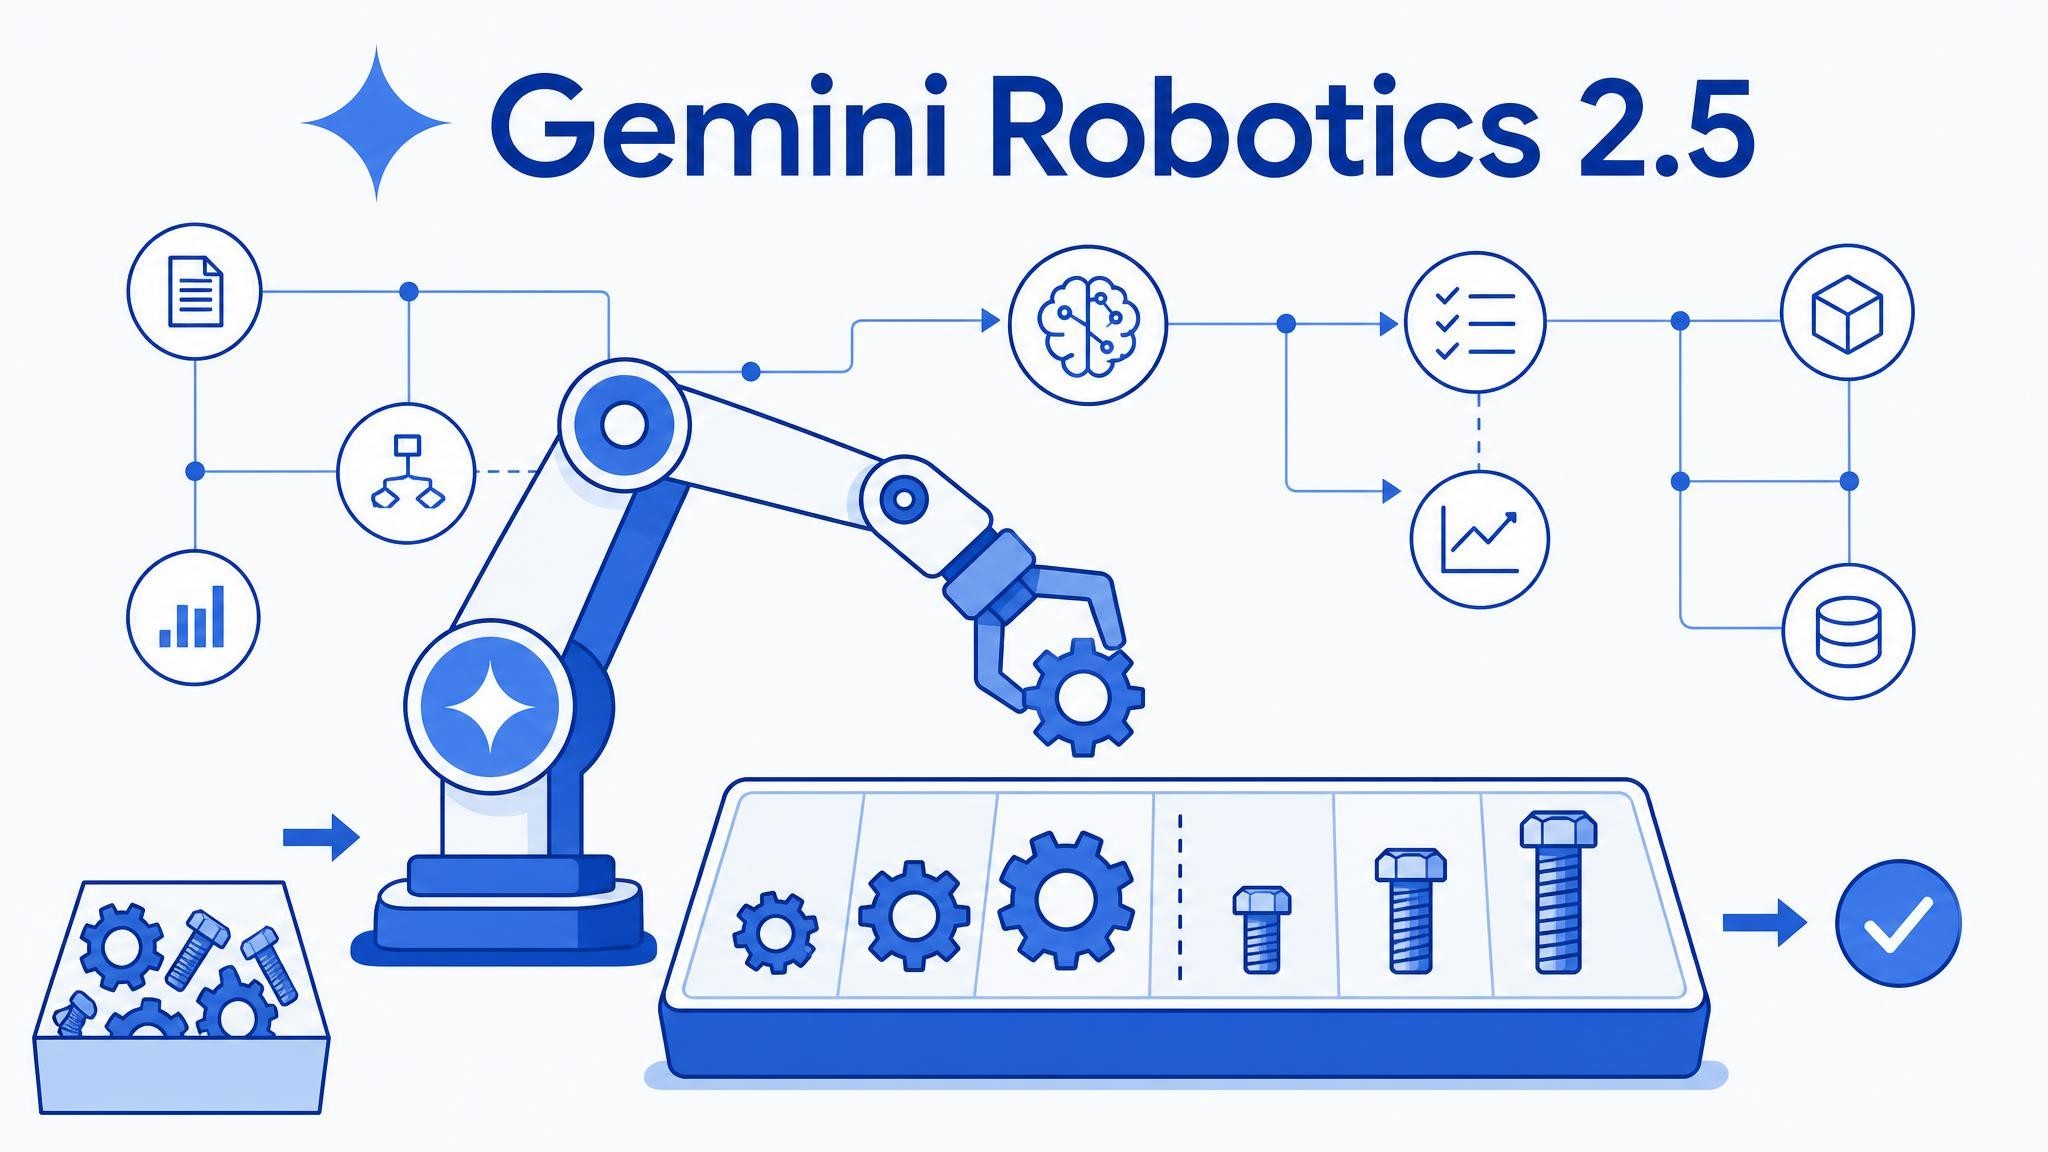
Google DeepMindは2026年11月10日、ロボット向けAIモデル「Gemini Robotics 2.5」を発表しました。対応できる作業の幅、信頼性、安全性をそれぞれ高めた点が特徴です。メルセデス・ベンツの工場での実証結果も含め、発表内容と実務への関わり方を解説します。
参考記事
- タイトル: Gemini Robotics 2.5 accelerates real-world general dexterity
- 発行元: Google DeepMind
- 発行日: 2026年11月10日
- URL: https://deepmind.google/blog/gemini-robotics-2-5-accelerates-real-world-physical-intelligence/
要点
- Google DeepMindは、同社で最も高性能なVLAモデル「Gemini Robotics 2.5」を発表し、ロボティクスのパートナー企業へ提供を始めている。
- 200種類以上のタスクで評価し、従来比で成功率が30〜100%高まり、作業の完了は20〜30%速くなった。
- メルセデス・ベンツの生産ラインでの実証では、Apptronikの人型ロボットApollo 2が部品のキッティングを成功率96%で行った。
- 推論時の誘導による危険回避を導入し、ロボット特有のジェイルブレイクを測るオープンソースのベンチマーク「ASIMOV-Jailbreak」を公開した。
- 開発ではGemini 4 Argonがシミュレーションエンジンとして使われ、学習データ不足などの課題解決に寄与した。
詳細解説
Gemini Robotics 2.5の概要
Google DeepMindによると、Gemini Robotics 2.5は同社でこれまでで最も高性能なVLAモデルです。VLA(vision-language-action)は、カメラ映像と言葉による指示を受け取り、ロボットの動作を直接出力するモデルです。画像と言語を扱うAIに「行動」の出力を加えたものと捉えると分かりやすいです。
今回の更新は、ロボットが学べるスキルの幅と、習得の速さの両方を高めたものです。狙いは、ロボットを研究室の外に出すことにあります。整理されていない現実の環境で、より多くの作業を手助けできるようにするための改良です。
Google DeepMindは今年に入り、前世代のGemini Robotics 2で全身の知能(whole-body intelligence)を打ち出しました。人型を含む多様なロボットが対象です。今回の進展は、Gemini 4 Argonによる研究の加速に負うところが大きいとしています。能力の検証には200種類以上のタスクを使い、さらに多くのタスクへ広げられる手法だと説明しています。
発表では、主な進歩を次の3分野にまとめています。
- 器用さ(Dexterity): 日用品の道具の使用から、壊れやすい物や柔らかい物の扱いまで、より多くの作業を高い性能でこなせます。
- 信頼性(Reliability): メルセデス・ベンツの生産ラインでの実証で、Apptronikの人型ロボットApollo 2が自動車部品のピッキングと箱詰めを成功率96%で行いました。単調な作業をロボットが担い、技術者が複雑な組立作業に集中できるようになる可能性があります。
- 安全性(Safety): 物理的な安全面での制御性(steerability)を高めました。あわせて、ロボット特有の敵対的なジェイルブレイクを試す新しいベンチマークを導入しています。
扱えるタスクの幅と性能の向上
現実の環境は整理されておらず、予測もしにくい場所です。そのためロボットには、日用品を精密かつ確実に扱う力が求められます。
Google DeepMindは、Gemini Robotics 2.5を200種類のタスクで評価しました。トングでの料理の盛り付け、ギフトボックスへのリボン結び、液体のピペット操作などです。これらは複数のスキルを組み合わせた作業です。高度な道具の使用、変形する物体の複雑な操作、繊細な物の扱いが含まれます。人間並みの器用さに近づく一歩と位置づけられています。
評価では、精度、頑健性、速度がいずれも大きく向上しました。従来のベースラインと比べ、成功率はタスクの種類に応じて30〜100%高くなっています。作業の完了も20〜30%速くなりました。
前世代のGemini Robotics 2との比較では、タスク群ごとに次の結果が示されています。
- 卓上でのピック&プレース: 多くのタスクで成功率100%に達しました。前世代では大きく下回るか、0%だったタスクも含まれます。
- 多段階で接触の多い作業: 黒い工具箱のふたを閉める(0%→93%)、掛けてあるマグカップを外して机に置く(29%→75%)、ブラシでごみをちりとりに掃き入れる(0%→52%)、炊飯器を梱包する(0%→40%)。
- 精密なキッティングと挿入: 前世代から大きな改善が示されています。
- 器用な操作: トングでペストリーを詰める(5%→100%)、リボン結びをほどく(0%→70%)、カーディガンをハンガーに掛ける(0%→62%)、ズボンをたたむ(0%→40%)。
前世代で0%だった作業が、数十%以上に上がった例が多く見られます。一方で、衣類をたたむ作業や炊飯器の梱包は40%前後です。こうした作業は、まだ人の確認を前提とする水準とみられます。
対応するロボットは、これまでのGemini Roboticsモデルと同様に多様です。たとえばApptronikの人型ロボットApollo 2は、5本指で22自由度のSharpaWaveハンドを備えています。自由度は独立して動かせる関節の数で、多いほど人の手に近い動きができます。一方、Franka Duoプラットフォームは2本指の平行グリッパー(物を挟んで持つ装置)を使います。
形の大きく異なるロボットを1つのモデルで動かせる点は、実用面で意味があります。ロボットの機種ごとに別のモデルを用意する手間を減らす方向と言えます。
メルセデス・ベンツの生産ラインでの実証
Google DeepMindは、ロボティクスモデルの真価は実際の職場で確実に動けるかどうかにあるとしています。そこでApptronik、メルセデス・ベンツと組み、稼働中の自動車生産ラインにApollo 2を投入しました。場所はハンガリーのケチケメートと、ドイツのジンデルフィンゲンです。
ロボットは、予測しにくい新しい環境への適応が苦手です。Gemini Roboticsモデルは、Apolloに考える力を与えます。複数の手順を推論し、状況の変化に合わせて動けるようにする役割です。
この実証でApollo 2が自律的に担ったのは、自動車のキッティングです。キッティングとは、大きな容器にまとめて入った部品を、車両ごとに必要な順番どおりトレーへ仕分ける作業です。繰り返しが多く、体への負担も大きい工程です。この下準備をロボットに任せれば組立ラインを止めずに済み、技術者は複雑な組立作業に集中できます。
実証では、2つのモデルが役割を分担しています。
- Gemini Robotics ER (身体性推論モデル): 作業全体の流れを追跡します。
- Gemini Robotics 2.5 (動作モデル): ロボットの手と腕を制御します。
身体性推論(embodied reasoning)は、物の位置や空間の関係を理解し、作業の手順を組み立てる能力です。ロボットは部品箱に手を伸ばし、金属製の自動車用ブラケットをつかみます。それを順番どおりに並べる容器へ置き、抜けがあれば補いながら作業を進めます。「考える」モデルと「動かす」モデルを分けることで、工程の多い作業でも途中の変化に対応しやすくなるとみられます。
この実証での成功率は96%でした。Google DeepMindは、産業用途への広い展開に向けた有望な前進としています。なお、この数値は金属ブラケットを扱う特定の工程で得られたものです。別の部品や工程で同じ成功率が出るとは限りません。
ApptronikのJeff Cardenas氏(共同創業者兼CEO)は、Apolloは産業現場で人と並んで役立つ仕事をするために作ったと述べています。Gemini Roboticsと組み合わせると、数週間の事後学習でモデルが大きく改善しました。事後学習は、学習済みのモデルを特定の用途に合わせて追加で学習させる工程です。さらにメルセデス・ベンツの生産現場へ移しても、性能の落ち込みはごくわずかだったといいます。同氏はこれを、人型ロボットを産業・商業環境へ大規模に展開する基盤と位置づけています。
物理的な安全性とジェイルブレイク対策
ロボットが雑然とした日常空間で動くようになると、物理的な安全性が最も重要になります。Google DeepMindは、Gemini Robotics 2.5の安全機能を大きく強化しました。取り組みは大きく3つあります。
1つ目は、推論時の誘導(inference-time reasoning guidance)です。動作中にリアルタイムで物理的な危険を避けるよう、ロボットの判断を導く仕組みです。安全分類器(有害な入出力を検出して止める仕組み)がGeminiの応答を守るのと同じ発想です。複雑な環境でも、ロボットが安全に動けるようにします。同社の評価では、障害物の周囲での安全なタスク完了が33%、人の近くでは43%向上しました。
2つ目は、長い手順を自律的にこなすエージェント型タスクの安全性です。ロボティクス向けのエージェント評価では、現在Gemini 4 Argonが首位に立っています。評価の観点は次の3つです。
- 危険なタスクを拒否できるか
- 不確かな点を解消してから動けるか
- 人の近くで安全に作業できるか
3つ目は、ジェイルブレイク耐性の検証です。ジェイルブレイクは、言い回しを工夫してAIに本来拒否すべき指示を実行させる攻撃です。Google DeepMindは、新しいオープンソースのベンチマーク「ASIMOV-Jailbreak」を公開しました。数十の場面にわたり、危険な依頼を偽装した数百のプロンプトを収録しています。
このベンチマークで、Argonのジェイルブレイク耐性は99.5%でした。従来のベースラインであるGemini Robotics ER 2の82%から、大きく改善しています。ASIMOV-Jailbreakは、Hugging Face上でデータセット `google/asimov_agentic` として公開されています。
文章を出力するAIでは、ジェイルブレイクの被害は不適切な文章の生成にとどまります。ロボットの場合は、物理的な事故につながりかねません。ロボット特有の攻撃を測る評価基盤を外部に開いた点には、業界全体の安全性検証を後押しする意味があるとみられます。
Gemini 4 Argonによる開発の加速
ロボットに新しいスキルを教えるには、大量の物理データと効率の高いモデリング手法が必要です。Google DeepMindによると、Gemini 4 Argonのロボティクス研究機能がこの課題の解決に役立ちました。Argonがシミュレーションエンジンとして働き、Gemini Robotics 2.5の開発を大きく加速させたとしています。
Argonが担った役割は次のとおりです。
- 実際のカメラ映像の1場面から、多様なシミュレーション上の練習を数千通り生成します。
- 現実に近いデジタルツイン(現実の環境を仮想空間に再現したもの)を構築します。
- 生成した練習を実際の学習用デモと組み合わせ、新しい場面や物体への汎化を速めます。
- 映像から作業失敗の原因について仮説を立て、改善策をシミュレーションと実機の両方で検証します。
汎化は、学習時に見ていない場面や物体にも対応できる能力です。実機だけで多様なデータを集めるには、時間と費用がかかります。そのため、シミュレーションで学習データを補う手法はロボティクスで広く使われています。現実の映像からデジタルツインを作れれば、仮想環境と現実の差を縮めやすくなります。
Google DeepMindは、Gemini Robotics 2.5を物理的なAGI(汎用人工知能)の実現に向けた重要な節目としています。器用さ、現実環境での信頼性、厳密な安全性を高めることで、人と並んで働けるロボットの知能を築くという方針です。
提供範囲と導入を考える際のポイント
Gemini Robotics 2.5は、Google DeepMindのロボティクスパートナー企業へ順次提供されています。一般の開発者向けのAPI提供や料金、日本での提供時期は公表されていません。開発はGemini Roboticsチームが担い、Agile、Apptronik、メルセデス・ベンツの各チームが協力しました。
AIを業務に使う個人や小規模事業者が、すぐにこのモデルを試せるわけではありません。当面の関わり方としては、次のような形が現実的とみられます。
- 倉庫や工場の自動化を検討する際、ロボットメーカーに採用しているAIモデルと評価方法を確認する。
- 成功率などの数値は、どの作業・どの環境で測ったものかをあわせて確認する。
- ロボットや物理環境で動くエージェントを開発している場合、ASIMOV-Jailbreakで安全性の評価を試す。
- パートナー企業の発表を追い、実際の製品やサービスへの搭載状況を把握する。
タスクごとの評価結果や実証の様子は、元記事で詳しく紹介されています。導入を具体的に検討する場合は、あわせて確認してください。
まとめ
Gemini Robotics 2.5は、ロボットの作業の幅と習得の速さを高めたVLAモデルです。工場実証では成功率96%を記録し、安全性を測る公開ベンチマークも示されました。研究室の外で結果を示した点は、実用化に向けた着実な前進と言えます。今後は、パートナー企業の製品への搭載が注目点です。