はじめに
Meta AIは2026年7月27日、公式ブログでピッツバーグ大学とARPA-Hが進める支援ロボティクスプロジェクト「RAMMP」を紹介しました。本稿では、この発表内容をもとに、車椅子利用者向けロボットにMetaのAI視覚モデルがどう活用されているかを解説します。
参考記事
- タイトル: Reimagining Independence: How Meta’s AI Models Are Helping the University of Pittsburgh Transform Assistive Robotics
- 発行元: Meta AI Blog
- 発行日: 2026年07月27日
- URL: https://ai.meta.com/blog/assistive-robotics-university-of-pittsburgh-sam-dino/
関連記事
要点
- ピッツバーグ大学のHERL(Human Engineering Research Laboratories)とATDevが、ARPA-Hから最大4,150万ドルの支援を受け、支援ロボット基盤「RAMMP」を開発している
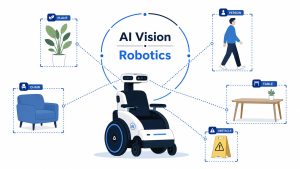
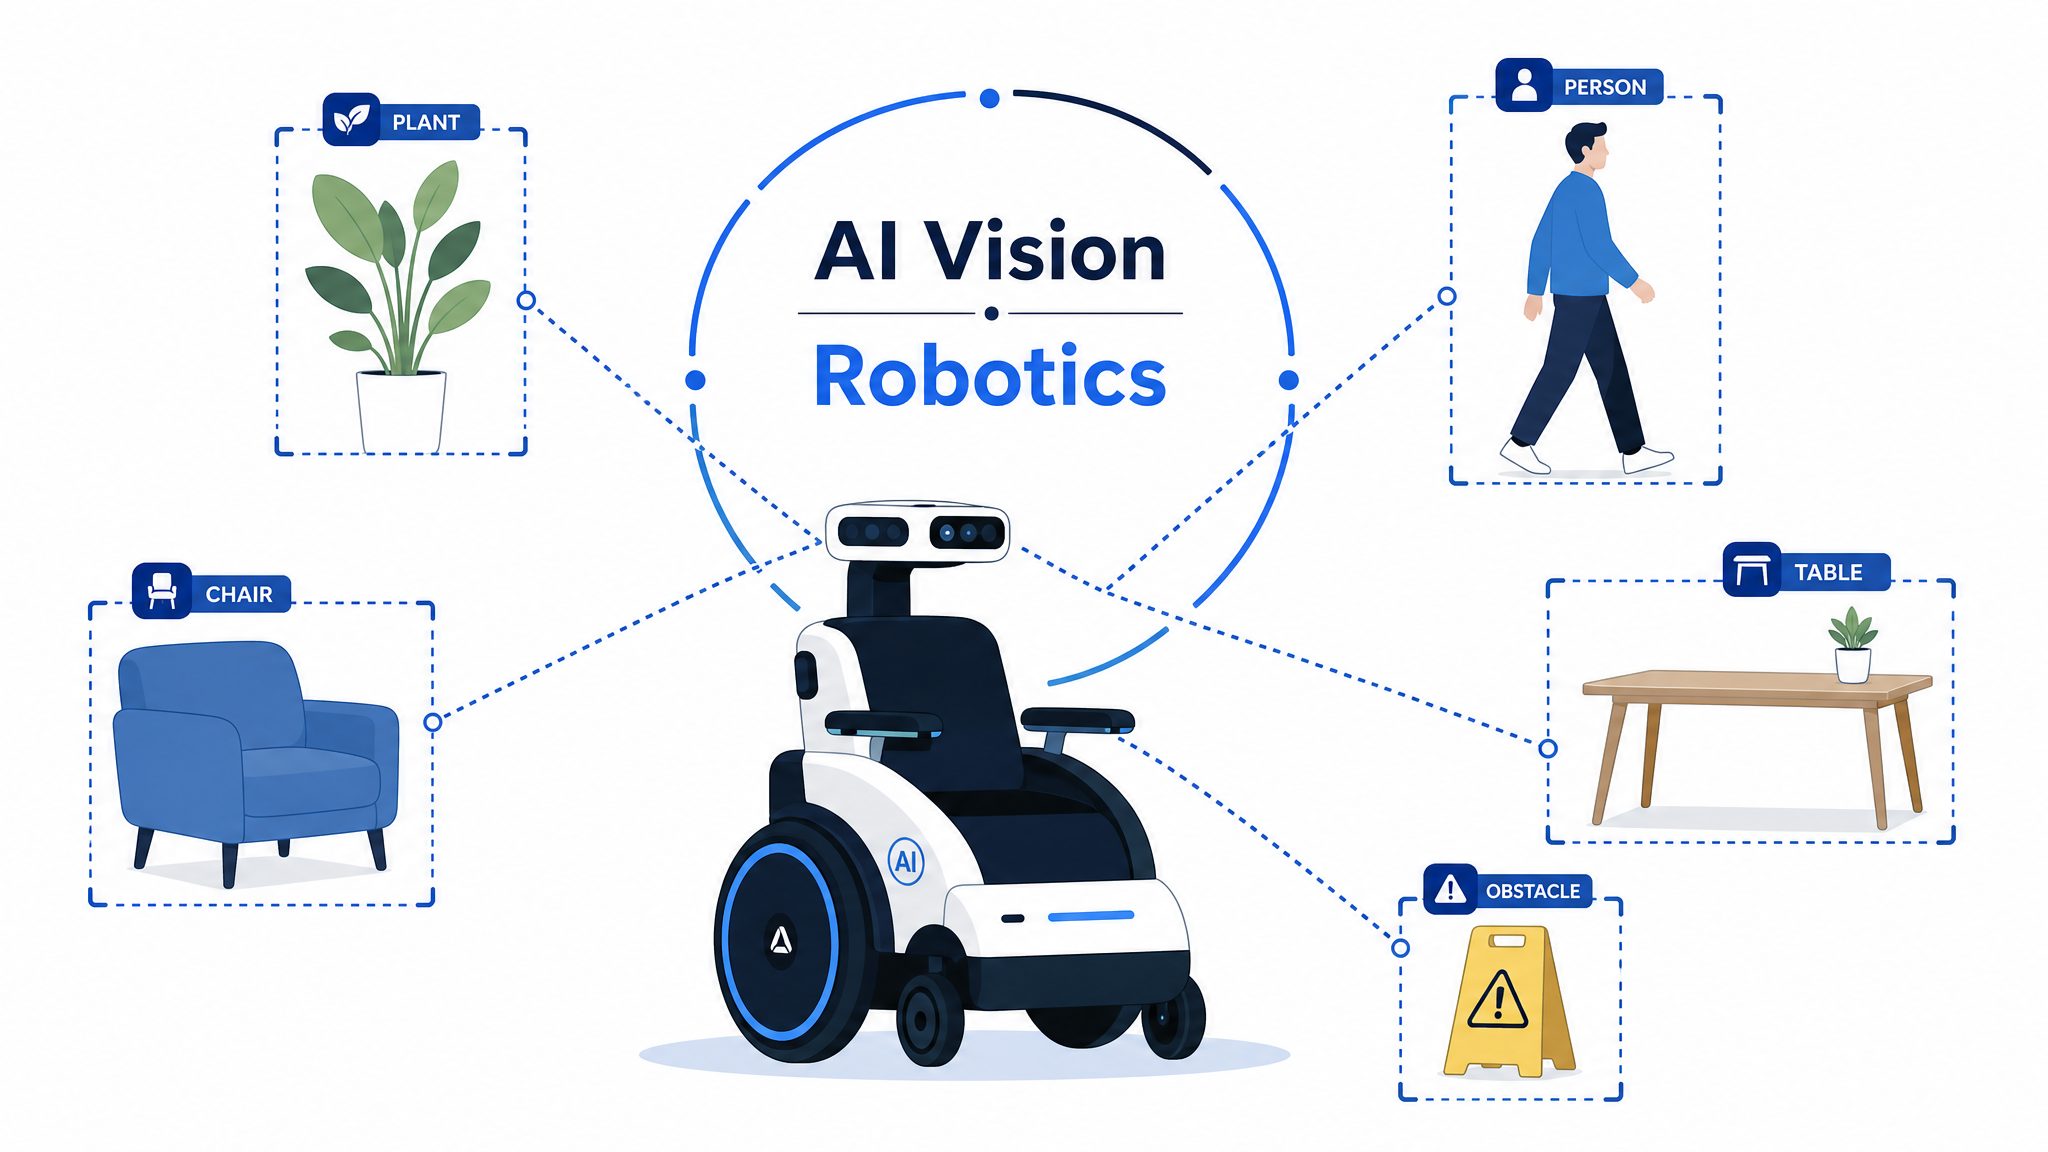
- RAMMPはMetaのオープンソース視覚モデルであるDINOおよびSAM(Segment Anything Model)を活用し、ロボットが周囲の物体やドアボタン、段差などを認識できるようにしている
- 知覚システムはSAMでラベル付けした学習データをもとに、DINOv2埋め込みで微調整した軽量検出モデルRF-DETRを用いて構築されている
- バッテリー駆動の小型ハードウェア上でモデルを動かすため、精度と速度のバランスを取りながらエッジデバイス向けに最適化されている
- Kinova Roboticsやカーネギーメロン大学など複数の企業・大学からなるコンソーシアムが、次世代の支援ロボティクス開発に取り組んでいる
詳細解説
支援ロボティクスの課題とRAMMPの狙い
米国には推定550万人の車椅子利用者がいるとされ、Meta AIの発表によれば、米国の救急外来では毎年10万件以上の車椅子関連の負傷が処置されています。こうした背景から、HERLとATDevはARPA-Hの支援を受け、ロボティクスと人工知能、ユーザー中心設計を組み合わせた「RAMMP(Robotic Assistive Mobility and Manipulation Platform)」の開発を進めています。
支援技術は、実世界の複雑さに対応できなければ、かえって利用者の自信や安全性を損なうことがあると考えられます。RAMMPはデジタルツイン技術による仮想シミュレーション環境も取り入れており、実機に先立って安全にテストや検証を重ねられる点が特徴です。
DINOとSAM、2つの視覚モデルの役割
RAMMPには、Metaのオープンソース視覚モデルであるDINOとSAM(Segment Anything Model)が組み込まれています。DINOは自己教師あり学習によって画像の特徴表現を獲得するビジョントランスフォーマーで、ラベル付きデータが乏しい環境でも力を発揮するモデルです。一方のSAMは、わずかな指示だけで画像や映像内の任意の物体を検出・輪郭抽出できる「セグメンテーション」に特化したモデルです。
DINOは自己教師あり学習という手法によって、人手でラベル付けされていない画像データからも特徴を学習できる点が技術的な強みだと考えられます。この特性は、支援ロボティクスのように多様な環境・照明条件のデータを網羅的に集めにくい分野との相性が良いと言えます。
エッジデバイス上での実装と知覚システムの構成
支援ロボットにとっては反応速度が極めて重要であり、Meta AIによれば、カメラ映像やセンサーデータを機器上で直接処理する「エッジコンピューティング」の採用によって、応答性の高いロボットの実現を目指しています。ただし、バッテリー駆動・発熱・通信の不安定さ・サイズや重量の制約など、限られたハードウェア資源の中で高性能なモデルを動かすことには技術的な難しさが伴います。
RAMMPの知覚システムは、DINOv2の埋め込みで微調整した軽量な物体検出モデル「RF-DETR」を中核としており、学習データはSAMによって自動でラベル付けされています。これにより、支援機器が実際に遭遇するさまざまな角度・高さ・背景・照明条件のデータを効率的に収集できるとされています。SAMのラベル付け能力とDINOv2の視覚表現を組み合わせることで、リアルタイムの360度環境認識と適応的な物体検出を実現していると発表されています。
現時点のプロトタイプでは、DINOをベースにしたツールを用いて自動ドアのボタンやコップ、段差・地面などを検出し、ナビゲーションを支援する機能がすでに組み込まれています。今後は音声・タッチによる入力にも対応し、利用者が周囲の特定の物体を選んで操作できるようにする開発が進められているとのことです。RAMMPプロジェクトのチーフ・オブ・スタッフを務めるSivashankar Sivakanthan氏は、支援ロボティクスの性能はベンチマーク精度だけでなく、日常生活の予測不能な状況下で確実に動作できるかどうかで測られるべきだと述べています。
コンソーシアムによる共同開発体制
RAMMPは、HERLとATDevを中心に、Kinova Robotics、LUCI Mobility、カーネギーメロン大学、コーネル大学、ノースイースタン大学、パデュー大学など複数の企業・研究機関からなる全米規模のコンソーシアムによって進められています。HERLが生体医工学とユーザー中心研究の知見をもとに方向性を定め、ATDevがそれを実機で動く工学的な実装へと落とし込むという役割分担がなされています。車椅子利用者や臨床医、支援団体を開発プロセスに継続的に巻き込む参加型の手法も採られており、実際のニーズに即した技術開発を目指していると言えます。
今後はSAM 3.1やDINOv3など次世代モデルの統合を進め、時間的な一貫性や多様な実環境での頑健性、意思決定・制御システムとのより緊密な連携を強化していく方針が示されています。
まとめ
MetaのオープンソースAI視覚モデルであるDINOとSAMは、ピッツバーグ大学とARPA-Hが進める支援ロボティクスプロジェクト「RAMMP」において、車椅子利用者の移動や物体操作を支える知覚システムの中核を担っています。同様にSAMとDINOを医療トリアージ現場で活用した過去記事もあわせてご覧いただければと思います。