はじめに
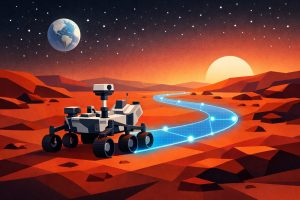
Anthropicが2026年1月に発表した内容によると、同社のAIモデル「Claude」が、NASAの火星探査ローバー「Perseverance」の経路計画を初めて支援しました。2025年12月8日と10日に実施された走行では、Claudeが約400メートルの経路を計画し、ローバーは計画通りに岩石地帯を走破しました。本稿では、この歴史的な取り組みの詳細と、宇宙探査におけるAI活用の可能性について解説します。
参考記事
- タイトル: FOUR HUNDRED METERS on MARS – The first AI-planned drive on another planet
- 発行元: Anthropic
- 発行日: 2026年1月29日
- URL: https://www.anthropic.com/features/claude-on-mars
要点
- ClaudeがNASAのPerseveranceローバーの経路計画を支援し、2025年12月8日と10日(Sol 1707と1709)に約400メートルの走行を成功させた
- NASA JPLのエンジニアは、Claude Codeを使用してRover Markup Languageで経路コマンドを作成し、50万以上の変数をシミュレーションで検証した
- この手法により経路計画時間が半減する見込みで、より多くの科学データ収集が可能になる
- 将来のArtemis月探査計画や、より遠方の太陽系探査への応用可能性が示された
詳細解説
火星探査における通信遅延の課題
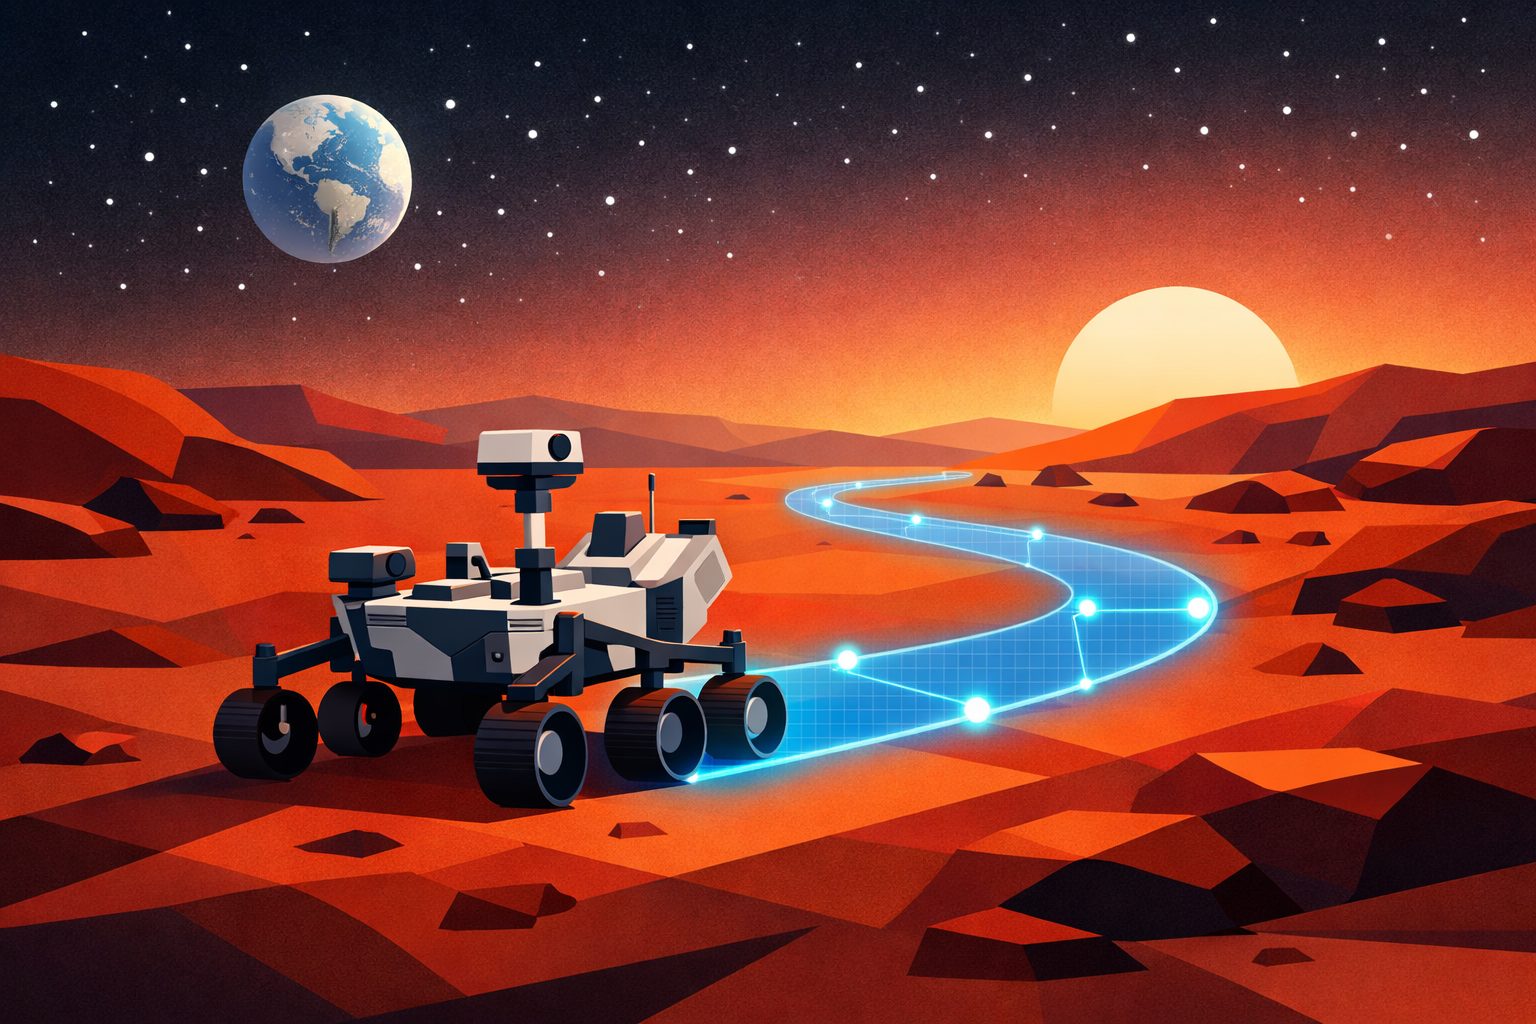
Anthropicによれば、地球から火星への信号到達には約20分を要し、ローバーへの新しい指令が届く頃には、既に前回の指令に基づく行動が完了しています。このため、Perseveranceローバーの運用では、人間のオペレーターが詳細な経路計画(「パンくずトレイル」と呼ばれるウェイポイントの設定)を事前に作成し、3億6,200万キロメートル離れた火星に送信する必要があります。
火星での走行は慎重な計画を要します。2009年には、Perseveranceの前身であるSpiritローバーが砂に嵌まり、二度と動けなくなった事例があります。このような高リスクな環境下では、従来、人間の専門家が衛星画像とローバー搭載カメラの画像を組み合わせて、慎重に経路を設計してきました。
Claude Codeによる経路計画プロセス
Anthropicの発表では、NASA JPLのエンジニアがClaude Codeを使用して、Claudeに経路設定を委任するプロセスを構築したと説明されています。Claudeは単一のプロンプトではなく、JPLが長年蓄積してきたローバー運用データと経験をコンテキストとして提供されました。この情報をもとに、Claudeはコーディング能力を活用して、Mars Exploration Roverミッション用に開発されたXMLベースのプログラミング言語「Rover Markup Language」でコマンドを作成しました。
Claudeの視覚認識機能を使用して上空画像を分析し、Sol 1707とSol 1709(火星での日数単位。地球の12月8日と10日に相当)の経路を計画しました。Solとは火星の1日を示す単位です。Claudeは10メートル単位でセグメントを繋ぎ合わせて経路を構築し、自己批評と修正を繰り返して精度を高めました。
検証プロセスと実行結果
AI出力の検証は重要なステップです。Anthropicによれば、Claudeが作成したウェイポイントは、Perseveranceが日常的に使用するシミュレーションで確認されました。このシミュレーションでは50万以上の変数をモデル化し、ローバーの予測位置と経路上の潜在的な危険を評価します。
JPLエンジニアがClaudeの計画を確認したところ、軽微な変更のみが必要でした。例えば、地上レベルのカメラ画像(Claudeには提供されていなかった)により、狭い通路の両側にある砂の波紋がより明確に確認できたため、この地点ではClaudeの計画よりも精密に経路を分割する判断が下されました。しかし、全体としては計画は妥当であり、実際にローバーは計画通りの経路を走破しました。
この手法により、経路計画時間が半減すると推定されています。従来の手作業による計画とトレーニングにかかる時間が削減されることで、より多くの走行、科学データの収集、分析が可能になります。
宇宙探査における今後の展開
Anthropicは、ClaudeのPerseveranceミッションへの関与は、今後の展開のテストランであると位置づけています。新しい状況を迅速に理解し、複雑な機器を操作するコードを書き、オペレーターからの過度な指示なしに賢明な判断を下すという、Claudeが火星ローバーで示した自律的能力は、より長期的で野心的な宇宙ミッションで有用と考えられます。
NASAの今後のArtemis計画では、人類を月に戻し、最終的には米国主導の月南極基地を確立することを目指しています。月面地質のマッピングから宇宙飛行士の生命維持システムの監視まで、あらゆる作業を支援できる汎用的で信頼性の高いAIアシスタントの開発は、月や火星へのNASAミッションの効率を大きく高める可能性があると思います。
さらに遠い将来には、自律的なAIシステムが太陽系のより遠方の探査を支援する可能性があります。このようなミッションでは、太陽光発電の実用性が低下し、地球からの信号遅延が数時間に及び、目的地の圧力、温度、放射線が探査機の寿命を大きく脅かすという、極めて困難な技術的課題が想定されます。
Anthropicは、Claudeの400メートル走行が、人間の入力を待たずに迅速で適応的かつ効率的な判断を下せる真に自律的な機械を構築できる可能性の最初の兆候を提供したと述べています。いつの日か、探査機がエウロパやタイタンのような衛星を訪れ、氷の殻を突き抜けて降下し、暗い海底を自ら経路を決めて進む未来が実現するかもしれません。
まとめ
Claudeによる火星ローバーの経路計画支援は、AIが宇宙探査の効率化に貢献できることを示す重要な事例です。今回の400メートルは小さな一歩ですが、将来の月面基地建設や太陽系外縁部の探査において、自律的なAIシステムが果たす役割の可能性を感じさせます。技術の進歩とともに、宇宙探査の新しい時代が始まろうとしているのかもしれません。